Компанія DeepMind, що належить Google, представила нову модель штучного інтелекту для керування роботизованими маніпуляторами. Система Gemini Robotics 2.5 здатна генерувати безпосередні фізичні рухи механізмів і, за заявами розробників, наближається до людського рівня точності у складних завданнях. Нова модель має значно розширити можливості роботів у реальних умовах праці.
Gemini Robotics 2.5 працює в парі з платформою Gemini Embodied Reasoning, яка відповідає за сприйняття довкілля та планування дій, а також з моделлю класу VLA. Саме поєднання цих компонентів дає системі змогу не лише розпізнавати предмети, а й одразу переводити задуманий план у конкретні рухи механізму. Розробники протестували систему на понад 200 процесах. Серед них є робота з продуктами харчування за допомогою щипців і дозування хімічних речовин піпеткою, де точність дозування має принциповий характер.
Особливу увагу привернув гуманоїдний робот Apollo 2 від компанії Apptronik, оснащений п’ятипалими руками. Він зав’язав бантик зі стрічки, що демонструє здатність моделі справлятися з дрібною моторикою. Такі завдання тривалий час вважалися складними для машин, адже вимагають координації пальців, відчуття зусилля та постійної корекції руху.
За результатами лабораторних випробувань частка успішно виконаних завдань зросла з 30 до 100 відсотків порівняно з попередньою версією. Швидкість виконання завдань, за даними компанії, збільшилася на 20–30 відсотків. Такі показники свідчать про суттєвий стрибок у якості керування, однак їх отримано в контрольованих умовах, тому вони стосуються насамперед лабораторного середовища.
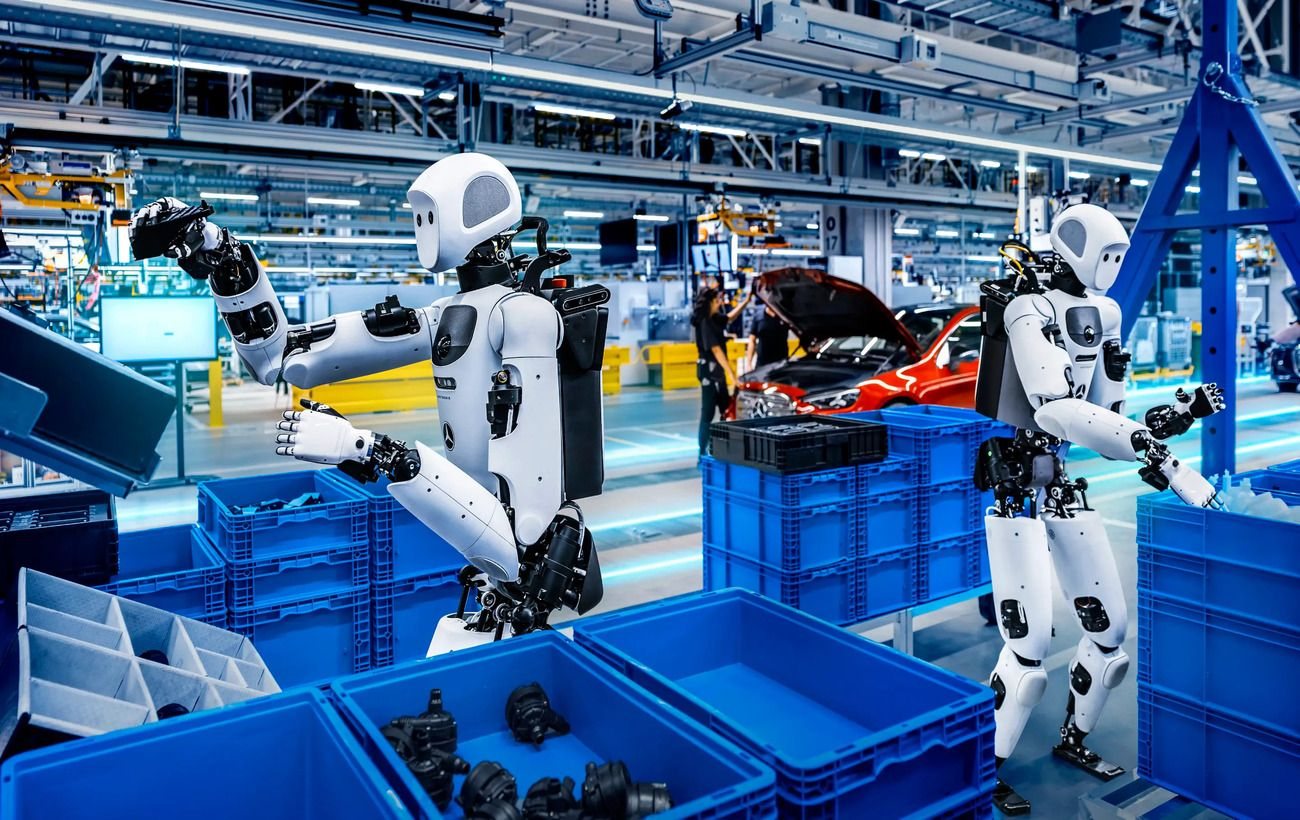
Важливішим за лабораторні цифри є польовий тест, проведений разом із Mercedes-Benz і Apptronik на заводах у Німеччині та Угорщині. Гуманоїд Apollo 2 комплектував автомобільні деталі й досяг 96-відсоткової успішності в реальних заводських умовах. Саме така робота з комплектацією є типовою для автомобільного виробництва, де кожна помилка може затримати конвеєр.
Водночас залишкові 4 відсотки помилок, за словами розробників, є найскладнішими для усунення. Саме тут проявляється головна технічна дилема галузі: створити вузькоспеціалізованого ідеального робота або універсальну систему, здатну працювати з широким колом завдань. Досягти майже нульового рівня помилок у всіх сценаріях, як визнають фахівці, дуже складно, і кожне додаткове покращення дається дедалі важче.
Для навчання моделі використали ще одну розробку DeepMind, систему Gemini 4 Argon. Вона допомогла створити симуляційний рушій і згенерувала тисячі варіацій навчальних сценаріїв на основі реальних відеозаписів. Такий підхід дає змогу навчати роботів на великій кількості ситуацій без потреби фізично відтворювати кожну з них. Окремо модель вміє аналізувати перешкоди в реальному часі: якщо поруч з’являється людина, робот зупиняється або чекає, поки простір звільниться.
Питання безпеки винесено на окремий рівень. DeepMind опублікувала на платформі Hugging Face тест ASIMOV-Jailbreak, який містить 1 500 текстових пасток. Їхня мета полягає в тому, щоб спровокувати робота на небезпечні дії, а отже перевірити стійкість системи до таких спроб. Наразі модель працює на хмарних серверах через партнерів Boston Dynamics, Agile Robots і Apptronik, тобто обчислення виконуються поза самим роботом.
Окремо компанія повідомила про AlphaGenome 2, систему, яка прогнозує наслідки мінімальних змін у ДНК для клітин. Вона має допомогти знаходити генетичні причини захворювань і цілі для препаратів. Ця розробка не пов’язана безпосередньо з роботами, але демонструє ширший напрям досліджень DeepMind у галузі штучного інтелекту та біології.
Джерело: rbc.ua
21